


ADAS Scenario Simulation Analysis & Validation
Validate ADAS simulation scenarios and generate safety compliance reports
What You Can Do
You can evaluate simulation scenarios against functional safety and SOTIF requirements, identify untested edge cases and high-risk operational design domains, map failure modes to root causes, and generate traceability matrices linking requirements to validation results. This skill transforms raw simulation data into defensible technical documentation that demonstrates test completeness and readiness for real-world deployment.
Features
Evaluate whether simulated test cases adequately cover functional requirements, failure modes, and ISO 26262/SOTIF compliance
Identify untested edge cases, high-risk ODD scenarios, and coverage blind spots in your test library
Analyze simulation test failures, classify root causes (software bugs, misconfiguration, legitimate edge cases), and trace to required design changes
Create requirement-to-scenario-to-result linkages for audit trails and regulatory submissions
Produce clear, structured validation documentation with metrics, evidence, and recommendations for stakeholders
Generate evidence packages documenting scenario completeness for over-the-air update approval
Identify high-priority scenarios requiring real-world validation based on risk and coverage gaps
Assess whether simulation scenarios adequately stress-test intended operational design domain limits
Example Output
Scenario Coverage Report
- Test Case: Lane Change in Rain at 80 km/h
- Coverage Status: ✓ Complete
- Edge Cases Identified: Vehicle-to-vehicle communication latency >500ms, water spray obstruction
- Risk Level: Medium
- Recommendation: Add 3 additional failure mode scenarios
Safety Gap Analysis
- Missing Scenarios (5 identified):
- Pedestrian jaywalking in low-light conditions with motion blur
- Sensor fusion disagreement (LiDAR vs. Camera classification)
- Road construction sign occlusion
- Estimated Coverage: 78% → Target 95%
- Priority: High — Defer OTA deployment until gaps closed
Traceability Matrix Excerpt | Requirement | Test Scenario | Simulation Result | Status | | ISO 26262 ASIL-D Pedestrian Detection | Ped-Rain-LowLight-01 | PASS (±2cm accuracy) | ✓ Verified |
What's Included
- SKILL.md: Core instruction file with scenario assessment methodology
- Scenario Evaluation Checklist: ISO 26262/SOTIF requirements mapping template
- Gap Analysis Framework: Structured template for identifying coverage blind spots and ODD boundary risks
- Traceability Matrix Template: Requirements → Test Scenarios → Validation Results linkage format
- Technical Report Template: Executive summary, methodology, findings, and regulatory compliance sections
Who It's For
- ADAS/Autonomous Vehicle Engineers — Validate simulation test completeness and identify missing safety scenarios
- Safety & Validation Engineers — Generate compliance documentation and evidence packages for regulatory submissions
- Test & Simulation Architects — Assess scenario library coverage and prioritize real-world validation efforts
- Quality Assurance Leads — Review failure analysis and map defects to root causes and design iterations
- Regulatory Affairs Specialists — Develop traceability matrices and safety case evidence for OTA updates
Best For
- Pre-deployment simulation test plan reviews and coverage gap analysis
- Failure mode root cause analysis and design change tracking
- ISO 26262 / SOTIF / SAE J3016 compliance documentation and evidence generation
- Operational Design Domain (ODD) boundary stress-testing and edge case identification
- Over-the-air (OTA) update validation packages and regulatory approval support
You might also like

You can upload ECU firmware logs, CAN bus traces, and diagnostic data to identify root causes of vehicle malfunctions in hours instead of days. Claude parses hexadecimal memory dumps, cross-references DTC databases with symptom descriptions, correlates sensor data with actuator commands, and generates hypothesis trees for intermittent failures—enabling faster debug cycles and validated firmware patches.
You can pinpoint the exact source of sensor fusion failures—whether they stem from misaligned camera/LiDAR/radar extrinsic calibration, timestamp desynchronization, data validation gaps, or algorithmic issues. This skill decomposes multi-modal perception errors into sensor-specific contributions and generates quantifiable diagnostic reports that directly guide calibration and testing teams toward fixes rather than blind troubleshooting.
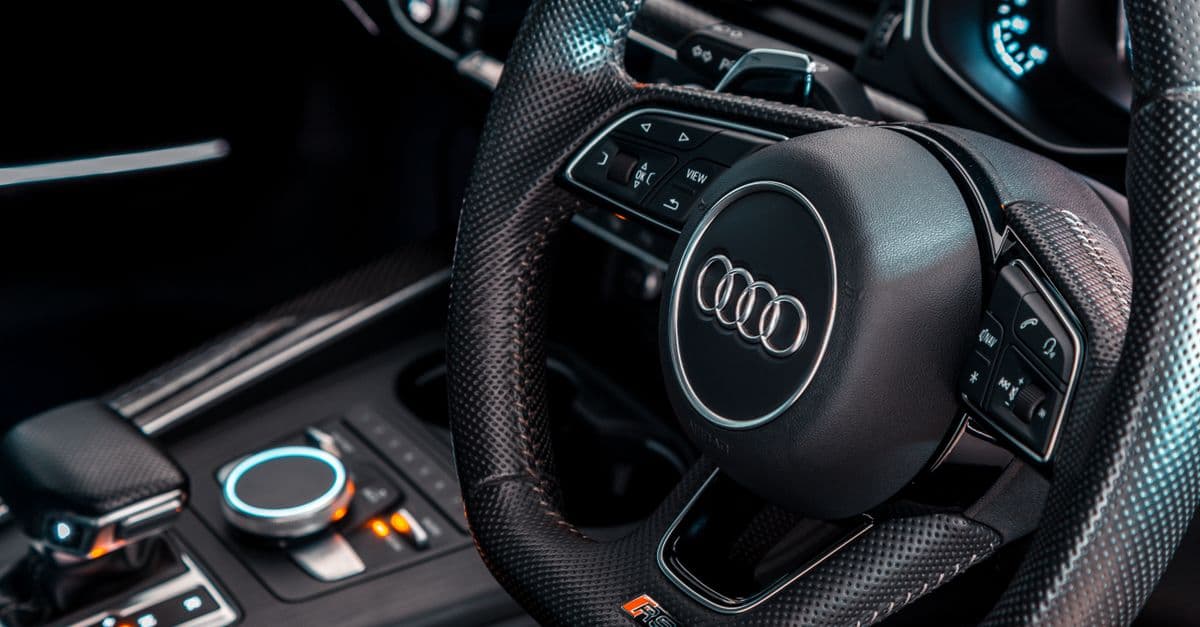
You can analyze multi-dimensional steering system performance including torque characteristics, self-alignment torque, steering angle feedback, road feel transmission, and torque vectoring effects. Extract actionable insights from simulation and test data to identify root causes of steering feel issues, then develop tuning recommendations for steering gear ratios, EPS algorithms, suspension geometry effects, and torque vectoring control strategies.
You can design complete AUTOSAR 4.x system architectures by automating component allocation across abstraction layers, modeling port interactions and service interfaces, and validating compliance with AUTOSAR standards. Claude helps you create standardized architecture documentation, detect circular dependencies and interface mismatches, and generate port interaction matrices—accelerating ECU architecture development while ensuring standards adherence.
You can model transient and steady-state thermal behavior in EV power electronics, calculate junction temperature rise during driving cycles, and design cooling strategies that meet automotive thermal specifications. This skill helps you size heat sinks, evaluate thermal interface materials, compare active versus passive cooling approaches, and validate designs against AEC-Q200 and ISO 16750-3 standards.

You can validate AUTOSAR software architectures across multiple compliance dimensions—layer separation, component interfaces, port definitions, service interfaces, and communication semantics. The skill identifies structural violations, missing documentation artifacts, and compliance gaps early in the design phase, helping you catch issues before formal gates and functional safety audits. It generates architecture compliance reports and documentation needed for ISO 26262 functional safety reviews.
You can efficiently diagnose complex NVH concerns by working through a structured framework that correlates customer symptoms with potential powertrain failures. This skill helps you narrow diagnostic possibilities, recommend targeted testing sequences, distinguish between component failures and tuning issues, and substantiate warranty claims with technical evidence.

You can quantify sensor fusion performance across object detection, classification, tracking, and localization using standardized metrics. The framework helps you identify systematic failure modes in diverse environmental conditions, document safety-critical gaps, and generate structured evidence packages for ISO 26262 and SOTIF compliance. This enables you to benchmark sensor configurations, define perception KPIs, and support regulatory submissions with rigorous performance documentation.